

底盘提示不能只看正面。
评估货物、裙板与车体遮挡,检查侧向和接近时的可见性。灯效含义应与整机状态表一致,不仅靠颜色区别。
核对:载荷状态、观察方向、行进环境与状态含义。机器人与智能设备 / 状态、交互与线性补光
底盘轮廓、交互面板、设备状态和维护补光,各有不同的任务。正邦光电从安装结构、整机接口与样机验证出发,帮助集成方把灯带做成可对接、可检查、可维护的设备部件。
先确定光的任务
机器人灯带可用于外观轮廓、一般状态提示、交互反馈和适当位置的维护补光。选型前,应核对整机供电、控制接口、运动结构、环境条件,以及对相机和传感器的影响。
普通状态光不替代急停、安全联锁、保护装置或经验证的安全功能。灯亮、灯灭或显示某种颜色,都不能单独作为人员进入机器人工作范围的依据。机器视觉检测也需要专门评估光源、曝光与触发,不将装饰灯带默认当作检测光源。
01 / 按机型和使用者分任务
谁需要看到、从哪里看、周围有多亮,以及灯效是否进入传感器视场,都应在需求里说明。
评估货物、裙板与车体遮挡,检查侧向和接近时的可见性。灯效含义应与整机状态表一致,不仅靠颜色区别。
核对:载荷状态、观察方向、行进环境与状态含义。待机、任务执行和待处理信息应有明确优先级;近距离交互考虑眩光、夜间环境与文字或声音等辅助反馈。
核对:用户距离、运行时段、状态优先级及异常提示。优先评估固定壳体的布光位置。关节附近的线缆需按完整运动轨迹检查弯折、扭转与夹挤,不能因为灯带柔软就跨关节安装。
核对:运动包络、固定与运动边界、冲击及清洗工况。工作站状态与人工检修观察是不同任务。固定部位的补光要检查工件反射、人员遮挡,以及是否影响检测相机。
核对:设备状态表、检修站位、相机视场与照明任务。不在本页统一规定“某种颜色等于安全”。状态颜色、文字、图标与行为应按适用要求及整机设计定义;任何状态光都不能绕过项目的风险评估和安全系统。
02 / 从整机接口选配置
先索取整机接口资料,再确认灯带、驱动、电源转换与控制器的完整组合。不要凭插头外观或“可编程”名称判断兼容。
| 核对项 | 需要确认什么 | 样机阶段留什么记录 |
|---|---|---|
| 供电与负载 | 输入电压范围、灯带额定条件、瞬态与电池工况、实际负载和保护;需要转换时单独核对。 | 供电架构、驱动配置、运行工况及批准的测试结果。 |
| 控制与协议 | 整段RGB或像素控制、数据协议、接口电平、IC类型、颜色顺序与像素分组。 | 控制器型号、固件版本、地址映射及兼容性结论。 |
| 状态与优先级 | 待机、任务与异常的显示逻辑,以及失联、启动、复位时的行为;与安全功能明确分离。 | 状态表、辅助信息、异常测试和恢复条件。 |
| 结构与环境 | 灯槽、扩散件、散热、运动边界、碰撞、介质及连接处防护。 | 安装节点、固定件、线缆路径和实际环境条件。 |
| 相机与传感器 | 视场、反射、环境光与计划灯效;机器视觉任务另行核对曝光、触发及所需专用光源。 | 代表性工件或环境下的图像、判定条件和灯效状态。 |
PLC或机器人I/O通常用于控制信号,不能默认承担灯带负载。是否需要驱动、接口适配或隔离,由设备文件与整机电气设计确认;本页不提供通用直接接线方案。
03 / 安装与运动布线
柔性PCB的可弯曲性,不构成耐反复弯折、扭转或拖链运动的保证。优先将灯带放在稳定结构上,运动连接使用经过评估的线缆方案。
核对灯槽尺寸、允许弯曲方向、扩散件和散热;检查紧固、粘接材料与维护拆装。保护传感器视窗,不遮挡或改变其工作空间。
区分固定、弯折和扭转区,核对线缆适用条件及应力释放。接头不承受拉力,线缆不进入夹挤区;验证过程遵守整机安全程序。
灯带段、驱动与线缆分别编号;记录附件、控制版本及替换限制。修改长度或控制器后,重新核对负载和状态行为。
安装弯曲限制、反复运动和扭转寿命是不同条件。没有具体型号与应用测试依据,就不承诺循环次数或跨关节运行能力。
04 / 用样机决定,而不是只看效果图
测试条件、责任人和通过依据先约定。与安全相关的判断、运动与故障测试由具备资格的人员按批准程序实施。
在计划环境光和观察距离下,检查不同方向、遮挡和低亮度表现;验证文字或图标辅助,避免只凭颜色判断,保存对应状态表。
检查完整负载、供电工况、灯效切换及失联恢复;按批准方案验证运动布线和固定。演示时能点亮,不等于已经通过耐久或可靠性测试。
在实际相机曝光、目标物与灯效下复核反射及图像稳定性;确认清洗和检修可达。不能以肉眼看不到闪烁保证所有相机无条纹。
安装与维护资料检查清单 ↗常见问题
下面讨论的是设备集成条件,不为任何机型默认赋予兼容、耐久或安全认证能力。
普通状态光不能单独作为人员接近或进入工作范围的依据,也不能代替急停、安全联锁及经过验证的安全功能。应执行整机风险评估与现场安全程序。
不能。灯带额定电压、允许工作范围、负载、驱动、接口与保护都需核对;5V、12V或其他配置不能仅凭整机有24V电源直接连接。
不能仅凭柔性判断。应核对具体安装和运动条件、线缆弯折与扭转能力、固定和夹挤风险。优先采用固定部位安装,经整机评估后再确定运动连接方案。
不一定。要核对接口类型、电平、协议、控制器与负载驱动;可编程只是效果能力的描述,不能证明与整机控制接口直接兼容。
不能默认适用。机器视觉需按目标物、配光、光谱、曝光、触发和图像判定条件选择光源;装饰或维护补光须检查对检测系统的影响。
本页为正邦光电机器人灯带的前期集成指南,不替代整机安全、电气、机械与机器视觉设计。以下设备厂商资料用于说明一般问题,不表示正邦与其存在合作,也不构成正邦产品性能或认证证明。资料核对日期:2026-10-07。
Universal Robots:状态灯不应作为唯一安全指示igus:机器人线缆的运动与扭转条件Cognex:机器视觉采集与照明触发配套工作站?查看工业厂房照明专题型号与资料 / 从任务开始比较
以下为本站相关型号入口。电压、控制协议、运行长度、环境与附件条件,以对应型号的正式文件及项目核对结果为准。
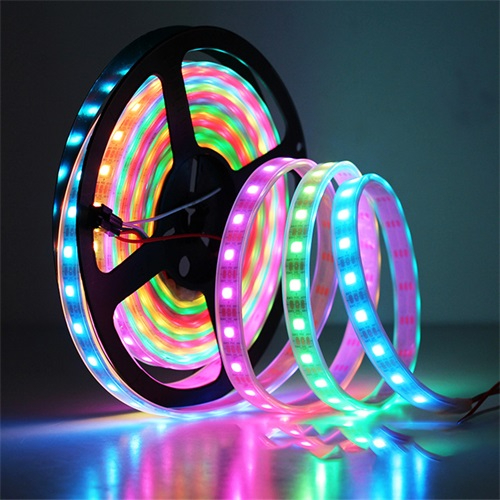
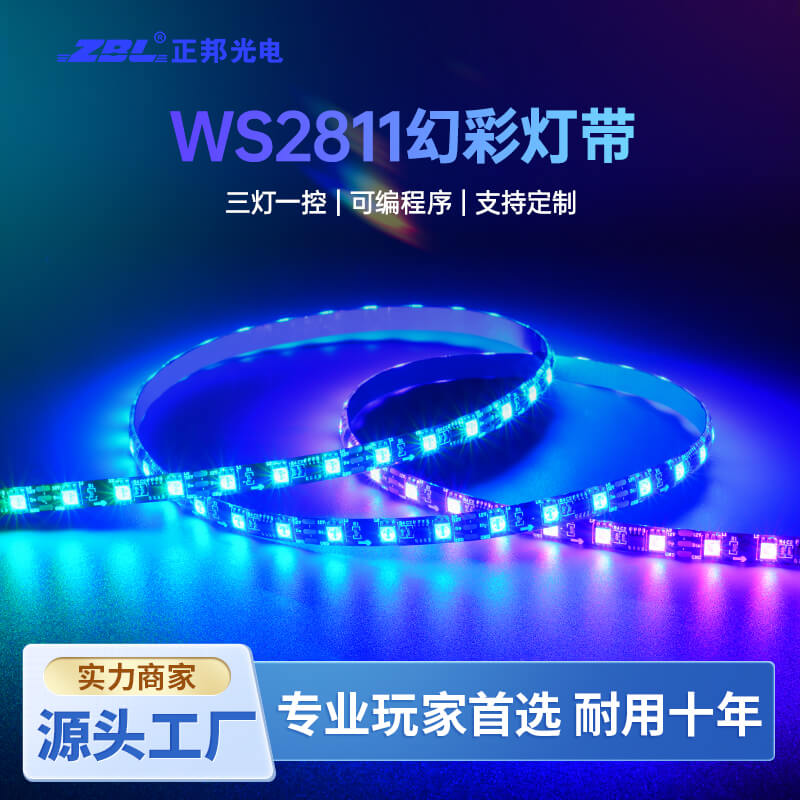
本页不将特定控制、显色、防护或认证能力默认赋予所有型号。样段测试、项目设计与完整配置核验不可省略。
项目对接 / 给集成留一份清楚的资料
勾选已准备的信息,下载机器人项目核对清单。勾选只保留在当前页面,不向服务器提交;完成清单不代表安全审核或样机验收通过。
0 / 6 项已准备
联系正邦光电 ↗不包含联系方式,不收集个人信息。


手 机:18922875858 微信同号
邮 箱:info@zbl-lighting.com
深圳市光明新区公明街道将石社区新围第四工业区F6号金祥瑞工业园正邦光电


